초저가 칩으로 직접 만든 로봇용 입체 시각(스테레오 비전) 보드 제작기
핵심 요약
- 해외 개발자가 락칩 RV1103 초소형 프로세서를 활용해 리눅스 구동이 가능한 소형 스테레오 비전 보드를 직접 설계 및 제작했습니다.
- SoC 내부에 내장된 SAD 하드웨어 가속 엔진을 이용해 두 카메라 영상의 깊이(Depth) 정보를 실시간으로 연산하도록 구현했습니다.
- 부품 주문 실수나 PCB 드릴 규격 오류 같은 시행착오를 공유했으며, 향후 피드백을 받아 소량 판매를 준비 중이라고 전했습니다.
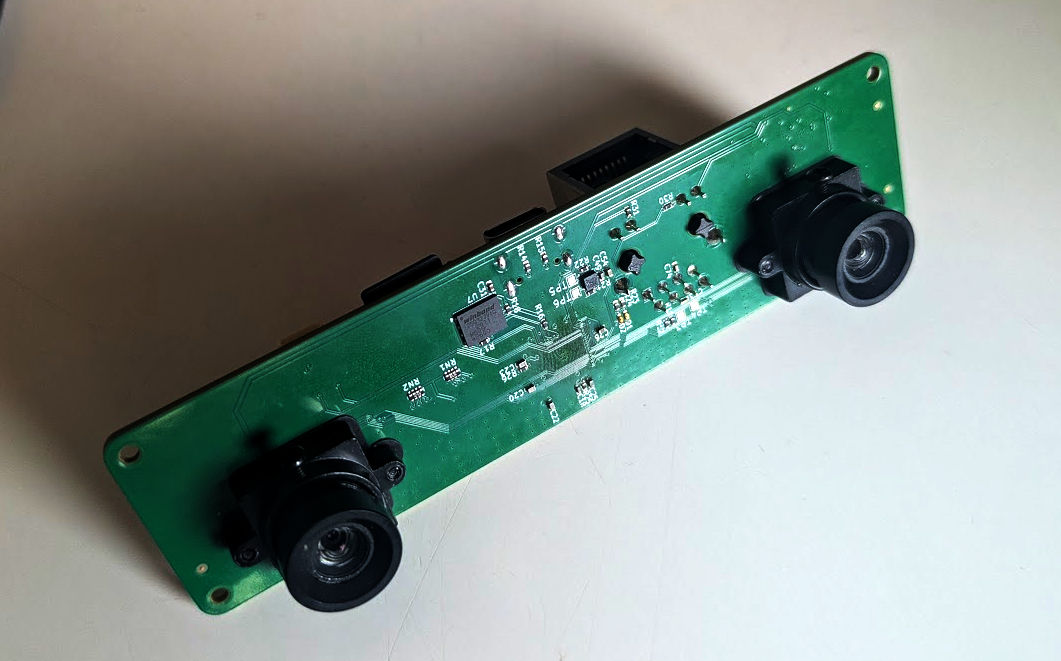
요약 해외의 한 하드웨어 해커가 락칩(Rockchip)의 초소형 저가 프로세서 'RV1103'을 활용해 직접 개발한 스테레오 비전(입체 시각) 보드 제작기를 공개해 개발자 커뮤니티에서 눈길을 끌었습니다. RV1103은 1.1GHz 싱글코어 ARM Cortex-A7 코어와 64MB DDR2 램, MIPI CSI-2 버스가 QFN-88 패키지에 집약된 초저가 SoC로, 작성자는 이 칩을 이용해 리눅스 구동과 내장 연산이 가능한 소형 스테레오 비전 보드를 만들었습니다.
이 보드는 아두이노 기반 로봇의 장애물 회피나 내비게이션 용도로 쉽게 연동할 수 있도록 설계되었으며, 전원을 인가하면 시리얼 통신으로 데이터를 전송하거나 일반 리눅스 보드처럼 단독으로도 동작합니다. PCB는 4층 기판으로 제작되었는데, 제작 과정에서 부품 요청 실수로 엉뚱한 SoC를 주문해 교체하거나, 렌즈 마운트 구멍 직경을 잘못 뚫고(1.8mm 대신 2.2mm), LED 저항값이나 0.9V 배선 두께가 아쉬웠던 시행착오도 솔직하게 전했습니다.
소프트웨어 환경의 경우 빌드루트(Buildroot)를 사용해 커널과 부트로더, OS 이미지를 구축했으며, 락칩 BSP의 하드웨어 가속기 드라이버를 통합했습니다. 특히 깊이 연산 처리를 위해 SoC 내부에 내장된 하드웨어 가속 블록인 SAD(절대차의 합, Sum of Absolute Differences) 엔진을 적극적으로 활용했습니다. 두 개의 카메라에서 들어오는 영상 패치를 비교하고 블록 매칭을 수행해 시차를 계산함으로써 별도의 고가 장비 없이도 입체 깊이 정보를 실시간으로 추출할 수 있도록 구현했습니다. 제작자는 향후 피드백을 수렴해 소량 판매도 진행할 계획이라고 밝혔습니다.
Sponsored · 광고